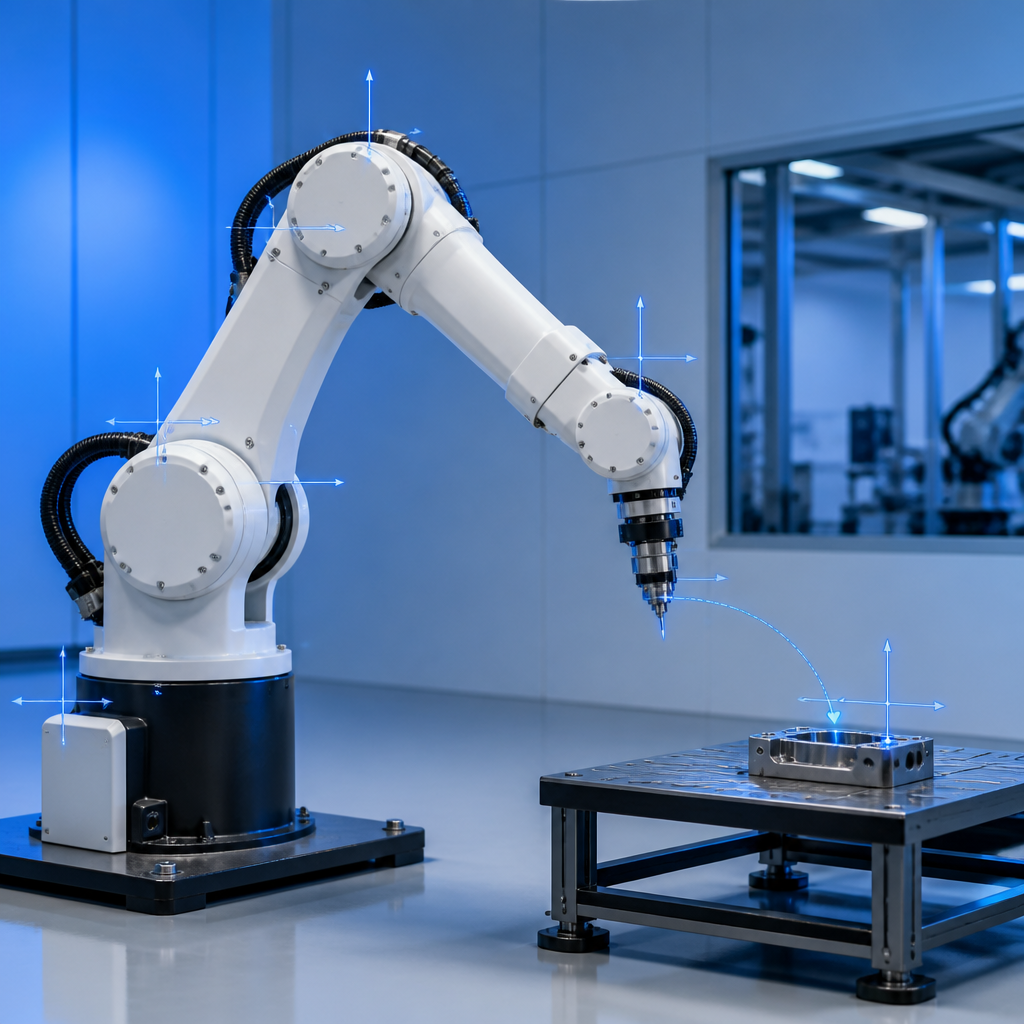
산업용 로봇이 특정 위치에서 원하는 방향으로 움직이려면 목표 좌표를 관절의 회전 또는 이동량으로 변환해야 합니다. 이때 로봇의 움직임 범위를 결정하는 개념이 자유도이고, 목표 자세에서 필요한 관절값을 구하는 방법이 역기구학입니다.
📌 핵심 5줄 요약
1. 자유도는 로봇이 독립적으로 움직일 수 있는 운동의 수입니다.
2. 6축 산업용 로봇은 일반적으로 위치 3개와 자세 3개를 제어합니다.
3. 순기구학은 관절각에서 말단 위치를 계산하고, 역기구학은 그 반대 방향으로 계산합니다.
4. 하나의 목표 자세에 여러 역기구학 해가 나오거나 해가 없을 수 있습니다.
5. 실제 운용에서는 관절 한계, 특이점, 충돌, 좌표계 설정을 반드시 확인해야 합니다.
📌 목차
01 | 자유도의 기본 개념
02 | 산업용 로봇의 축과 관절
03 | 6자유도가 필요한 이유
04 | 작업공간과 도달 범위
05 | 순기구학의 계산 방향
06 | 좌표계와 변환행렬
07 | 역기구학의 의미
08 | 역기구학 계산 절차
09 | 여러 해가 나오는 이유
10 | 해가 없거나 불안정한 경우
11 | 수치해석과 반복 계산
12 | 실제 작업 예시
13 | 제어 전 확인사항
14 | 자유도와 역기구학의 핵심 정리
01 | 자유도의 기본 개념
자유도는 물체나 시스템이 서로 독립적으로 움직일 수 있는 방향 또는 운동의 수를 뜻합니다. 3차원 공간에서 물체는 앞뒤·좌우·상하 이동 3가지와 회전 3가지를 가질 수 있어 최대 6개의 자유도로 표현됩니다.
로봇에서는 각 관절이 하나의 독립적인 운동을 제공하는 경우가 많습니다. 회전 관절은 회전 자유도 1개, 직선 관절은 직선 이동 자유도 1개로 계산합니다.
02 | 산업용 로봇의 축과 관절
일반적인 다관절 산업용 로봇은 여러 회전축을 직렬로 연결한 구조입니다. 각 축은 로봇의 팔꿈치나 손목을 움직이는 역할을 하며, 축의 조합으로 엔드이펙터의 위치와 방향을 결정합니다.
축 번호는 제조사나 로봇 모델에 따라 명칭이 달라질 수 있지만, 보통 앞쪽 축은 작업 위치를 크게 바꾸고 손목 쪽 축은 공구의 방향을 세밀하게 조절합니다.
03 | 6자유도가 필요한 이유
엔드이펙터를 3차원 공간의 특정 지점에 놓는 데는 위치 좌표 3개가 필요합니다. 여기에 공구가 어느 방향을 향할지 나타내는 회전 정보 3개를 더하면 총 6개의 값이 필요합니다.
따라서 6자유도 로봇은 위치와 자세를 모두 독립적으로 지정하기에 적합합니다. 다만 6축이라고 해서 모든 자세를 항상 구현할 수 있는 것은 아니며, 로봇의 구조와 관절 한계에 따라 가능한 영역이 달라집니다.
04 | 작업공간과 도달 범위
작업공간은 로봇의 엔드이펙터가 도달할 수 있는 위치와 자세의 범위입니다. 로봇의 링크 길이, 관절 회전 범위, 설치 방향, 주변 설비 배치가 작업공간을 결정합니다.
단순히 팔 길이 안에 목표점이 있다고 해서 작업이 가능한 것은 아닙니다. 목표점에 도달하는 과정에서 공구 방향을 유지할 수 있는지, 관절이 한계각에 걸리지 않는지도 함께 확인해야 합니다.
05 | 순기구학의 계산 방향
순기구학은 입력된 관절값으로부터 엔드이펙터의 위치와 자세를 계산하는 방법입니다. 각 관절의 회전각 또는 이동량을 로봇의 기하학적 구조에 적용해 최종 좌표를 구합니다.
예를 들어 여러 관절의 변환을 차례로 곱하면 기준 좌표계에서 본 공구 좌표계의 위치와 방향을 얻을 수 있습니다. 순기구학은 결과가 일반적으로 하나로 결정되므로 시뮬레이션과 위치 확인에 활용하기 쉽습니다.
06 | 좌표계와 변환행렬
로봇 계산에서는 기준 좌표계, 각 관절 좌표계, 공구 좌표계, 작업물 좌표계를 구분해야 합니다. 같은 위치라도 어느 좌표계를 기준으로 표현하는지에 따라 좌표값이 달라집니다.
동차변환행렬은 회전과 이동을 하나의 행렬로 표현하는 방식입니다. 관절 사이의 회전·이동 정보를 행렬로 나타내고 순서대로 곱하면 각 링크의 위치와 최종 공구 자세를 계산할 수 있습니다.
좌표계에서 자주 생기는 오류
툴 길이 또는 작업물 원점이 잘못 설정되면 역기구학 계산 자체가 맞아도 실제 공구 끝점은 목표에서 벗어납니다. 따라서 기준점, 축 방향, 회전 순서, 단위가 일치하는지 먼저 확인해야 합니다.
07 | 역기구학의 의미
역기구학은 엔드이펙터의 목표 위치와 자세를 입력해 각 관절이 가져야 할 값을 계산하는 방법입니다. 사용자가 지정한 작업 좌표를 로봇 컨트롤러가 실행 가능한 관절 명령으로 바꾸는 과정이라고 이해하면 쉽습니다.
목표 자세는 보통 위치 좌표와 방향 정보로 구성됩니다. 계산 결과는 관절각 목록이나 관절 이동량으로 출력되며, 이후 관절 속도와 가속도 조건을 적용해 실제 경로를 생성합니다.
08 | 역기구학 계산 절차
첫째, 목표점의 기준 좌표계를 확인합니다. 둘째, 로봇의 링크 길이와 관절 구조를 모델에 반영합니다. 셋째, 목표 위치와 자세를 회전·이동 정보로 분리하거나 하나의 변환행렬로 표현합니다.
넷째, 로봇 구조에 맞는 방정식을 풀어 가능한 관절값을 구합니다. 마지막으로 관절 한계, 충돌, 특이점, 시작 자세와의 거리 등을 평가해 실제로 사용할 해를 선택합니다.
| 단계 | 확인할 내용 |
|---|---|
| 목표 설정 | 위치, 방향, 기준 좌표계 |
| 모델 적용 | 링크 길이, 관절 종류, 오프셋 |
| 해 계산 | 가능한 관절각 또는 이동량 |
| 검증 | 관절 한계, 충돌, 경로 연속성 |
09 | 여러 해가 나오는 이유
같은 엔드이펙터 자세라도 로봇 팔꿈치를 위로 둘지 아래로 둘지에 따라 서로 다른 관절 조합이 나올 수 있습니다. 손목을 반대 방향으로 회전하는 해가 함께 나타나는 경우도 있습니다.
이러한 해 중에서 실제 작업에 적합한 것을 선택해야 합니다. 일반적으로 현재 자세에서 변화가 작고, 관절 한계에서 멀며, 장애물을 피할 수 있는 해를 우선합니다.
10 | 해가 없거나 불안정한 경우
목표점이 작업공간 밖에 있으면 역기구학 해가 존재하지 않습니다. 위치는 도달 가능해도 요구한 공구 방향을 만들 수 없거나, 특정 관절의 허용 범위를 넘는 경우에도 실행 가능한 해를 얻지 못합니다.
특이점은 여러 관절의 운동 방향이 겹치면서 특정 방향의 움직임을 충분히 제어하기 어려워지는 상태입니다. 이때 작은 직선 이동을 만들기 위해 관절이 크게 움직이거나 속도가 급격히 증가할 수 있으므로 속도를 낮추고 자세를 변경하는 것이 안전합니다.
11 | 수치해석과 반복 계산
모든 로봇이 간단한 공식만으로 역기구학을 풀 수 있는 것은 아닙니다. 구조가 복잡하거나 추가 축이 있는 경우에는 현재 관절값에서 출발해 목표 위치와의 오차를 반복적으로 줄이는 수치해석 방법을 사용할 수 있습니다.
수치해석은 초기 자세에 따라 다른 해로 수렴하거나 계산이 멈출 수 있습니다. 따라서 초기값을 적절히 선택하고, 허용 오차와 반복 횟수, 관절 제한을 함께 설정해야 합니다.
12 | 실제 작업 예시
용접 로봇이 작업물의 특정 선을 따라 이동한다고 가정하면, 먼저 용접 토치 끝점의 경로와 토치가 향해야 할 방향을 정의합니다. 각 경로 지점마다 역기구학으로 관절값을 계산한 뒤, 인접 지점의 관절 변화가 지나치게 크지 않은 해를 선택합니다.
픽앤플레이스 작업에서도 같은 원리가 적용됩니다. 집기 위치와 놓기 위치뿐 아니라 그 과정에서 그리퍼가 작업물과 주변 설비를 피할 수 있는지까지 고려해야 합니다.
13 | 제어 전 확인사항
계산 결과를 바로 실기기에 적용하기보다 시뮬레이터나 저속 운전으로 먼저 검증하는 것이 좋습니다. 로봇 모델의 치수와 실제 장비의 툴 길이, 설치 위치가 일치하는지도 확인해야 합니다.
특히 관절각의 단위, 회전 방향, 좌표계의 원점, 공구 중심점, 작업물 기준점이 올바른지 점검해야 합니다. 경로 중간의 충돌과 케이블 간섭도 최종 위치만 확인해서는 발견하기 어렵습니다.
14 | 자유도와 역기구학의 핵심 정리
자유도는 로봇이 만들 수 있는 독립적인 운동의 수를 설명하고, 역기구학은 목표한 엔드이펙터 자세를 관절 명령으로 변환합니다. 두 개념을 함께 이해해야 로봇의 도달 가능 여부와 움직임의 원리를 판단할 수 있습니다.
계산식만 맞추는 것보다 좌표계, 관절 제한, 특이점, 충돌, 경로 연속성을 함께 검증하는 것이 중요합니다. 실제 로봇 작업에서는 가장 가까운 해가 아니라 안전하고 안정적인 해를 선택해야 합니다.
☑ 체크리스트
- 목표 위치와 공구 방향을 명확히 정의했는가
- 기준 좌표계와 작업물 좌표계가 일치하는가
- 툴 길이와 공구 중심점이 정확히 등록되었는가
- 계산된 관절값이 각 관절의 허용 범위 안에 있는가
- 특이점과 주변 설비와의 충돌 가능성을 확인했는가
- 시뮬레이션 또는 저속 운전으로 경로를 검증했는가
📖 자주하는 질문 Q&A
자유도가 많으면 무조건 더 좋은 로봇인가요?
그렇지는 않습니다. 자유도가 많으면 자세 선택과 장애물 회피에 유리할 수 있지만 제어와 경로 계획이 복잡해지고, 추가 축의 관리가 필요합니다. 작업에 필요한 위치와 자세를 기준으로 적절한 자유도를 선택해야 합니다.
6축 로봇은 모든 방향으로 움직일 수 있나요?
이론적으로 위치와 자세를 모두 지정할 수 있는 구조지만, 실제 범위는 링크 형상과 관절 한계에 의해 제한됩니다. 작업공간 안에서도 특이점이나 충돌 때문에 일부 자세는 사용하기 어려울 수 있습니다.
역기구학 해가 여러 개면 무엇을 선택하나요?
현재 자세와의 변화량, 관절 한계와의 거리, 장애물 회피 가능성, 경로의 연속성을 함께 비교합니다. 단순히 계산이 가능하다는 이유만으로 해를 선택하면 급격한 관절 이동이 발생할 수 있습니다.
순기구학과 역기구학의 차이는 무엇인가요?
순기구학은 관절값에서 엔드이펙터 위치와 자세를 계산하고, 역기구학은 목표 위치와 자세에서 관절값을 계산합니다. 순기구학은 결과가 비교적 직접적으로 정해지지만 역기구학은 여러 해 또는 해 없음이 발생할 수 있습니다.
📝 마무리
산업용 로봇의 자유도는 움직임의 범위를 이해하는 기준이고, 역기구학은 목표 작업을 실제 관절 동작으로 바꾸는 핵심 계산입니다. 위치와 자세만 입력하는 데서 끝내지 말고 좌표계, 관절 한계, 특이점, 충돌까지 함께 검증해야 안정적인 로봇 경로를 만들 수 있습니다.